
 企业资料通过认证
最近,GitHub 上开源了一个存储库,该库实现了机器人技术中常用的一些路径规划算法,大部分代码是用 Python 实现的。值得一提的是,开发者用 plotting 为每种算法演示了动画运行过程,直观清晰。
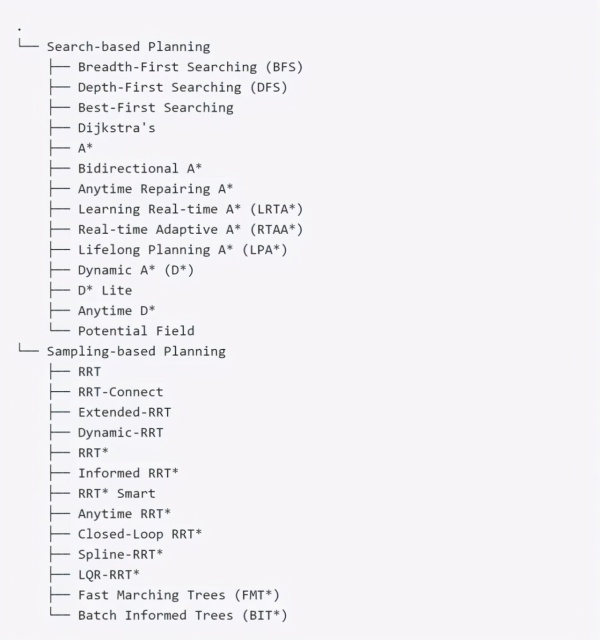
基于搜索的路径规划算法已经较为成熟且得到了广泛应用,常常被用于游戏中人物和移动机器人的路径规划。
与基于搜索不同,基于采样的路径规划算法不需要显式构建整个配置空间和边界,并且在高维度的规划问题中得到广泛应用。【企闻】四川省LDG1250型平板拉袋刮刀辅助自动下卸。
企业档案 新闻分类
站内搜索 友情链接
|
新闻中心 机器人是如何规划路径的?动画演示一下吧
发布时间:2020-12-11 浏览次数:0 返回列表
最近,GitHub 上开源了一个存储库,该库实现了机器人技术中常用的一些路径规划算法,大部分代码是用 Python 实现的。值得一提的是,开发者用 plotting 为每种算法演示了动画运行过程,直观清晰。
基于搜索的路径规划算法已经较为成熟且得到了广泛应用,常常被用于游戏中人物和移动机器人的路径规划。 与基于搜索不同,基于采样的路径规划算法不需要显式构建整个配置空间和边界,并且在高维度的规划问题中得到广泛应用。【企闻】四川省LDG1250型平板拉袋刮刀辅助自动下卸。 |