| r r 额定负载(KG): r r | rr r 4 r r | r
| r r 结构形式: r r | rr r 串联 r r | r
| r r 轴数: r r | rr r 6 r r | r
| r r 工作半径(mm): r r | rr r 1500 r r | r
| r r 重复精度(mm): r r | rr r <±0.02 r r | r
| r r **大工作范围(**轴): r r | rr r ±180° r r | r
| r r 第二轴: r r | rr r ﹢150°/﹣90° r r | r
| r r 第三轴: r r | rr r ﹢79°/﹣238° r r | r
| r r 第四轴: r r | rr r ±155° r r | r
| r r 第五轴: r r | rr r ﹢135°/-90° r r | r
| r r 第六轴: r r | rr r ±200° r r | r
| r r **大速度(**轴): r r | rr r 180°/s r r | r
| r r 第二轴: r r | rr r 180°/s r r | r
| r r 第三轴: r r | rr r 180°/s r r | r
| r r 第四轴: r r | rr r 320°/s r r | r
| r r 第五轴: r r | rr r 380°/s r r | r
| r r 第六轴: r r | rr r 460°/s r r | r
| r r 本体重量(KG): r r | rr r 250 r r | r
| r r 安装方式: r r | rr r 地面/天花板 r r | r
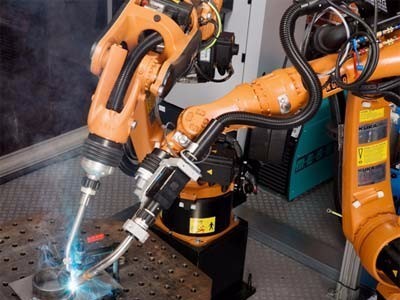
r rrr · 提高电缆寿命预测**度 rrr 机器人背负的线缆发生故障是生产线意外停产的常见原因之一。而采用IRB 1600ID则可将此类停产现象减少到**低限度。线缆装嵌于机器人上臂之内,通过对一定工作节拍内的电缆动作情况进行分析**可以**预测出电缆的使用寿命。 rrr · 扩大工作范围 rrr 机器人背负线缆的集成式设计,使得机器人占据的外部空间尺寸相对变小,当机器人工作的焊接夹具形状结构十分复杂时,这种设计**相当于增加了机器人实际的工作范围。该款机器人设计的另一大亮点是,当机器人一旦与夹具发生碰撞时,可确保内嵌的线缆安然无恙。 rrr · 简化机器人编程 rrr 传统机器人的编程不可避免地会遇到“盲点”,因为其机器人背负的线缆暴露于外,运动路线难以预测,程序员必须运用想像力才能确保附件在作业中不与他物发生碰撞和干扰。而IRB 1600ID的编程则全无上述顾虑。 rrr · 延长电缆寿命 rrr 机器人背负的线缆内嵌于机器人上臂,可减少电缆摆动,从而延长电缆及电缆护套的使用寿命。 rrr

r r