


通过PLC给伺服驱动器发驱动脉冲,通过改变脉冲频率来控制移动速度,通过改变脉冲数量来改变移动量,控制步进电机移动方向。
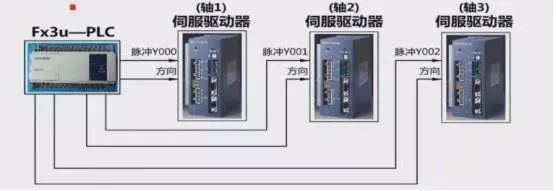
通过一个FX3U的CPU就可以带三个轴的伺服驱动器。PLC的脉冲输出端是固定的,Y0、Y1、Y2。具体是否具备脉冲输出可看模块的手册。其余的Y可以作为方向的输出端。输出的最大脉冲频率为100KHz。
首先以S1的速度快速运动,当到近点S3后切换到爬行速度S2,D为输出。只能在原点的正方向才能使用原点回归指令,在反向是不能使用ZRN指令的。
用途:当遇到紧急情况下,如急停按钮,使用M8349=ON;立即终止脉冲输出,电机立即停止。这个只是PLC侧的急停,但最好急停按钮要接到伺服驱动器侧。
在工作台运动方向如碰到极限开关,电机减速停机,M8329发出一个扫描周期长的脉冲信号,并结束指令执行
当前值寄存器D8341,D8340,它实时记录并存储工作台距原点位置。当定位执行输出正转脉冲时,当前寄存器中的值增加,当定位指令输出反转脉冲时,当前值寄存器中的值递减。
一旦PLC断电OFF,当前值寄存器被清零,所以上电后,务必要将工作天的机械位置恢复到原点,即执行回原点指令。
今天简单看看原点回归程序怎么编,包括一些指令及寄存器的意思,这些都是固定的,大家知道这么用就行
